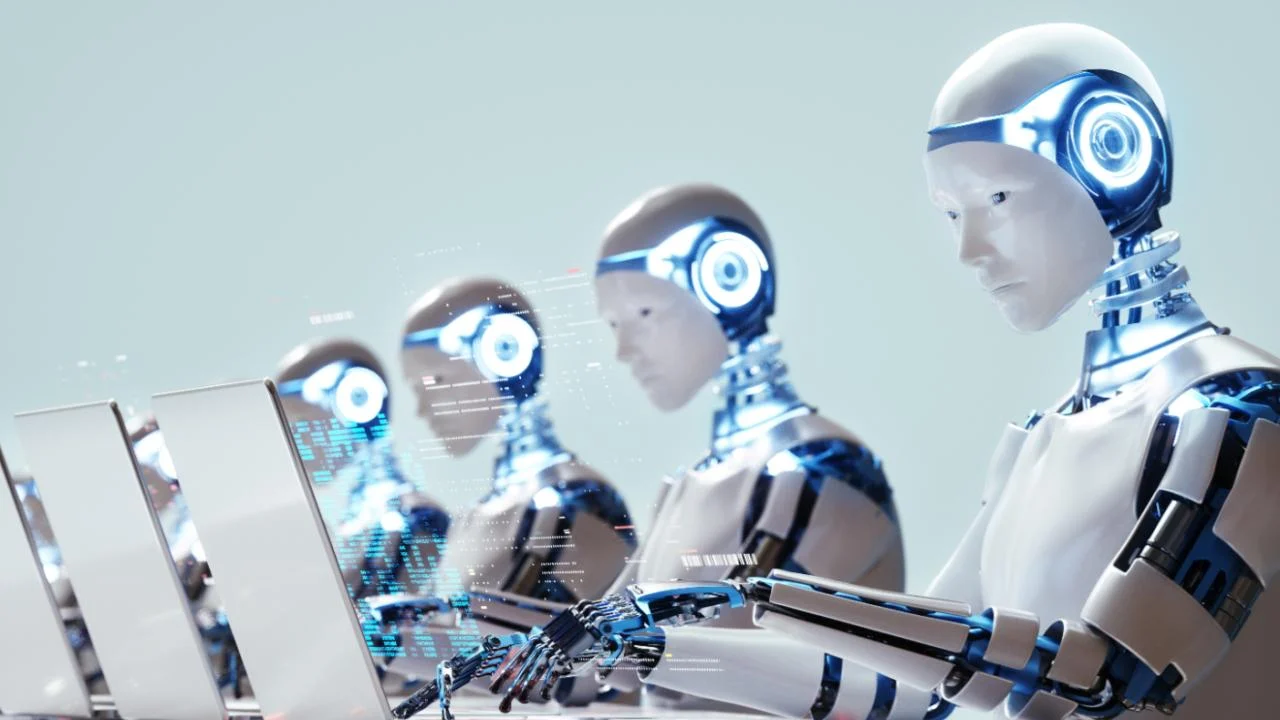


Robotik yapay zekâ şirketi Skild AI, geliştirdiği bir robota sanal ortamda 140 yıllık futbol deneyimine eşdeğer bir eğitim süreci uyguladı. Robota yalnızca gol atması söylendi; top sürmekten savunmaya kadar oyunun diğer yönlerini ise oynadıkça öğrendi.
Bir robota futbol oynamayı öğretmenin en yaygın yöntemlerinden biri her hareketi tek tek kodlamaktır. Ancak Skild AI, S1 adlı sistemini çok daha yenilikçi bir yöntemle eğitti: Robota futbolu kodlamak yerine, futbolu kendi kendine öğrenebileceği bir saha yarattı.
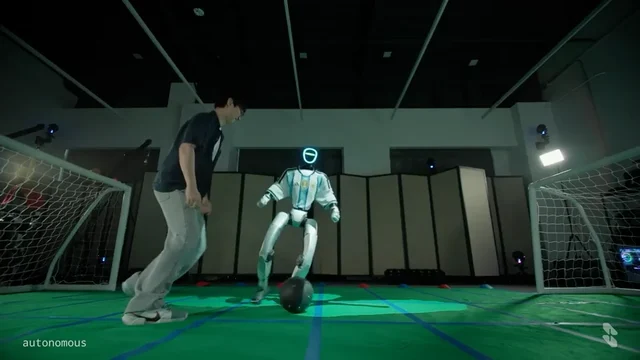
NVIDIA'nın Isaac Sim adlı sanal ortamında S1, 140 yıllık futbol deneyimine denk gelen sayıda maç oynadı. Tek hedefi gol atmak olan robot, topa nasıl yaklaşacağını, nasıl süreceğini ve rakibin önünü nasıl kapatacağını maçlar sırasında öğrendi. İlk başta yürümekte bile zorlanan robot, tekrar tekrar oynadıkça kendi oyununu kurmaya başladı. Skild AI, bu robota futbol dünyasının efsanevi golcüsü Lionel Messi’ye atıfta bulunarak "Messinator" adını verdi.
Messinator’ın eğitiminde rakip de öğretmen de kendisiydi. Her maçta karşısına kendi önceki sürümünün biraz daha gelişmiş bir hâli çıktı. Oyun zorlaştıkça Messinator yeni yollar denedi, işe yarayanları koruyup diğerlerini geride bıraktı. Bu yönteme "self-play" yani kendi kendine oynayarak öğrenme denir. Yapay zekâ, bu yöntemi Go gibi masa oyunlarında ve bilgisayar oyunlarında uzun süredir kullanıyor; Skild AI ise aynı yaklaşımı fiziksel hareketlere uyarladı.
Sanal eğitim tamamlandıktan sonra, sıra gerçek dünyaya geldi. Messinator, simülasyonda geliştirdiği hareketleri fiziksel bedeninde denemeye başladı. Top sürdü, yön değiştirdi ve rakibin önünü kapattı; sanal sahada öğrendiklerini gerçek zemine taşıdı.
Futbol, bu tür bir öğrenme süreci için mükemmel bir test alanı sunuyor. Messinator’ın yalnızca hareket etmesi yeterli değil; dengesini korurken topu kontrol etmesi, karşısındaki oyuncunun hareketini takip etmesi ve bir sonraki hamlesine karar vermesi gerekiyor. Üstüne üstlük, bunların hepsi aynı anda gerçekleşiyor.
Skild AI şimdi bu öğrenme biçimini futbol sahasının dışına taşımak istiyor. Fabrikada bir nesneyi kaldırmak, şantiyede değişen koşullara uyum sağlamak veya evde bir işi tamamlamak gibi çeşitli görevlerde de aynı yaklaşımın uygulanabilir olduğunu düşünüyor.
Buradaki temel fikir, robota bütün hareketleri önceden ezberletmek yerine, ona bir hedef vermek ve bu hedefe ulaşmanın yolunu denemek için serbest bırakmaktır. Messinator’ın futbol öğrenme süreci bu nedenle yalnızca futbolu ilgilendirmiyor. Topun peşinden koşan bir robotla başlayan süreç, robotlara hareketleri tek tek tarif etmek yerine hedef üzerinden öğrenme imkânı verme fikrine uzanıyor.